













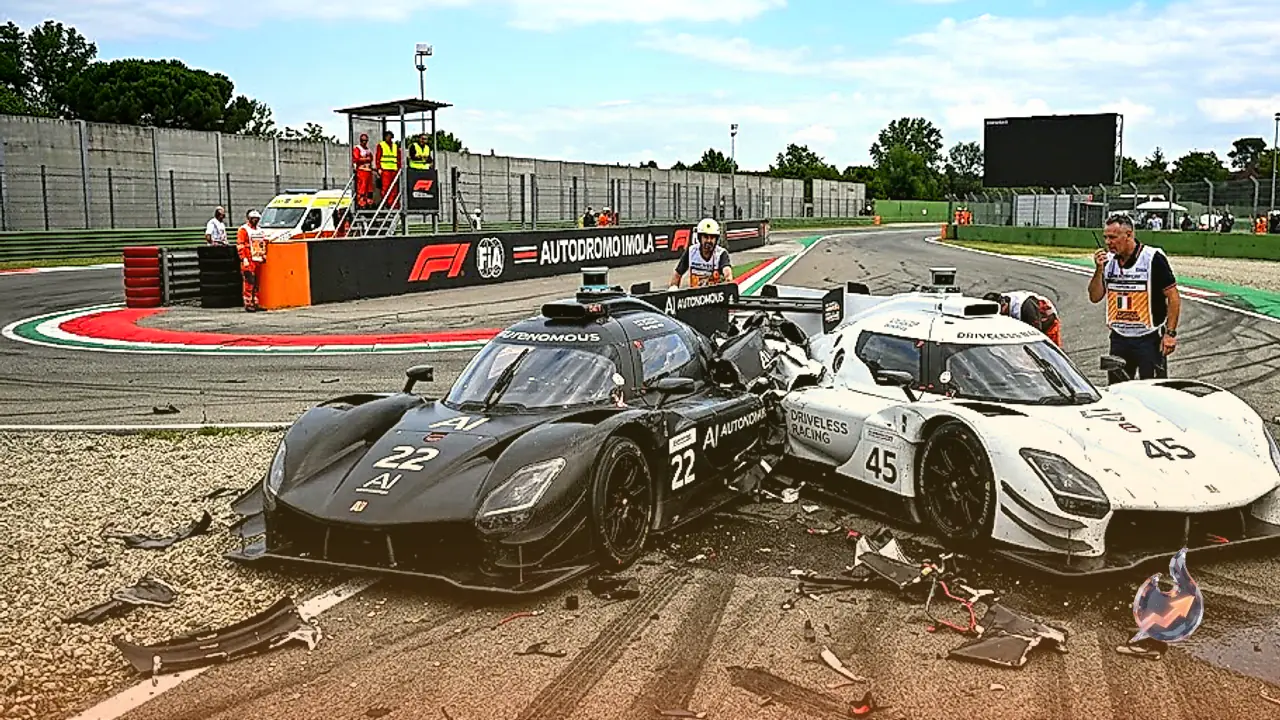
इटली के मशहूर और चुनौतीपूर्ण रेसिंग ट्रैक ऑटोड्रोमो इंटरनेजियोनेल एंजो ई डिनो फेरारी के रिवाज्जा कॉर्नर पर एक अप्रत्याशित लेकिन बेहद महत्वपूर्ण घटना घटी। तेज गति के इस अंतिम मोड़ पर दो ड्राइवरलेस रेसिंग कारें 155 मील प्रति घंटे की रफ्तार पर एक-दूसरे से टकरा गईं। रिवाज्जा कॉर्नर अपनी कठिन बनावट के लिए पूरी दुनिया में कुख्यात रहा है, जहां फॉर्मूला 1 के विश्व चैंपियन ड्राइवर भी कई बार अपनी गाड़ियां दुर्घटनाग्रस्त करा चुके हैं। फर्क सिर्फ इतना था कि इस भीषण टक्कर के दौरान कॉकपिट में कोई इंसान नहीं बैठा था, जिससे किसी भी चालक की जान को कोई जोखिम नहीं हुआ। यह हादसा स्वायत्त यानी ड्राइवरलेस तकनीक की क्षमताओं और जटिल परिस्थितियों में उसके निर्णय लेने की सीमाओं को सीधे तौर पर उजागर करता है।
ए2आरएल का पहला अंतरराष्ट्रीय मुकाबला और इमोला की कड़ी परीक्षा
वर्ष 2024 में शुरू की गई अबू धाबी ऑटोनॉमस रेसिंग लीग यानी ए2आरएल का मुख्य मकसद मोटरस्पोर्ट की दुनिया में सेल्फ-ड्राइविंग कारों को उतारना और उनकी सीमाओं को वास्तविक परिस्थितियों में परखना है। अबू धाबी के परिचित यस मरीना सर्किट के सुरक्षित माहौल से बाहर निकलकर यह इस लीग का पहला अंतरराष्ट्रीय आयोजन था। आयोजकों ने सीधे इटली के सबसे कठिन ट्रैकों में से एक को चुना, जहां मौसम ने भी टीमों की कड़ी परीक्षा ली। रेस से पहले टीमों को केवल नौ दिनों का फिजिकल टेस्टिंग समय मिला था, जिसमें बारिश और ओलावृष्टि जैसी प्रतिकूल मौसम स्थितियां शामिल थीं।
ए2आरएल की स्थापना करने वाली कंपनी एस्पायर के इंजीनियरिंग डायरेक्टर निकोला पालार्की ने इस कठिन ट्रैक के चयन पर स्पष्ट किया कि आसान काम तो हर कोई कर सकता है, लेकिन असली मकसद यह दिखाना है कि यह तकनीक वहां काम करे जहां सबसे ज्यादा मुश्किलें हैं। उन्होंने यह भी साफ किया कि स्वायत्त रेसिंग का उद्देश्य इंसानी ड्राइवरों से मुकाबला करना नहीं है, बल्कि एक स्वतंत्र मोटरस्पोर्ट बनकर पारंपरिक रेसिंग और तकनीकी अनुसंधान दोनों की मदद करना है। यह रेस असल में पटरियों और सुरक्षित दीवारों के बीच संचालित होने वाली एक हाई-स्पीड प्रयोगशाला की तरह काम करती है।
सेंसर फेलियर और 1.5 सेकंड का फासला: कैसे हुई रिवाज्जा पर टक्कर
अत्यधिक रफ्तार पर स्वायत्त कारों के लिए सबसे बड़ी चुनौती परिवेश को समझने यानी परसेप्शन की होती है। गाड़ी पर लगे सेंसर चारों ओर के माहौल को स्कैन करते हैं, फिर प्लानिंग सॉफ्टवेयर आगे का रास्ता तय करता है और अंत में कंट्रोल सिस्टम स्टीयरिंग, एक्सीलरेशन तथा ब्रेकिंग को नियंत्रित करता है। रेस के फाइनल से पहले ए2आरएल के हेड ऑफ स्पोर्टिंग अलेक्जेंडर विंकलर ने चेतावनी दी थी कि ट्रैक के अचानक ढलान वाले हिस्से में कार कुछ पलों के लिए अंधी हो जाती है। यदि कोई कार उस ढलान के ठीक आगे रुक जाती है, तो पीछे से आ रही गाड़ी के पास प्रतिक्रिया देने के लिए एक सेकंड से भी कम समय बचता है।
ठीक यही स्थिति ट्रैक पर बनी। यूनिमोर टीम की कार 'जियाना' के सभी लीडार और रडार सेंसर अचानक बंद हो गए। डेटा का प्रवाह रुकने के बाद सिस्टम ने आपातकालीन सेफ्टी स्टॉप प्रक्रिया शुरू कर दी। अकेले जीपीएस में इतनी सटीकता नहीं थी कि वह तेज रफ्तार में कार को सही दिशा में बनाए रख सके। जियाना ने लगभग 1 जी के तीव्र बल के साथ अचानक ब्रेक लगा दिया। ठीक उसके पीछे, केवल 1.5 सेकंड के फासले पर पॉलीमूव टीम की कार 'ईवा' दौड़ रही थी।
पॉलीमूव टीम के अनुसार, ईवा के सिस्टम ने आगे खड़ी जियाना को पहचान लिया था और तुरंत बचाव की दिशा तय करने का प्रयास भी शुरू किया। लेकिन सेंसर से सिग्नल मिलने, कंप्यूटर द्वारा फैसला लेने, नए रास्ते की गणना करने, हार्डवेयर द्वारा स्टीयरिंग घुमाने और कार के भौतिक वजन के संतुलन को संभालने में जो मिलीसेकंड का समय लगा, वह भौतिकी के नियमों के सामने कम पड़ गया। जब आगे चल रही कार ने मोड़ के बीच में इतनी बेरहमी से ब्रेक लगा दिया, तो टक्कर को टालना भौतिक रूप से नामुमकिन हो गया। इस घटना ने साबित किया कि केवल तेज प्रोसेसर लगाने से हादसे नहीं रुक सकते, जब तक गाड़ी का रिएक्शन टाइम भौतिकी की सीमाओं के भीतर न आ जाए।
मैकेनिकल खामी और केवल दो कारों का फिनिश लाइन तक पहुंचना
फाइनल में उतरी पांच कारों में से केवल दो ही रेस पूरी करने में सफल रहीं। यूएई की किनेटिज टीम की कार 'स्पार्क्स' पहले स्थान पर रही, जबकि जर्मनी की कंस्ट्रक्टर रेसिंग दूसरे स्थान पर आई। दुर्घटनाग्रस्त होने के बावजूद पॉलीमूव की कार तीसरे स्थान पर दर्ज की गई, हालांकि पोडियम समारोह के लिए क्षतिग्रस्त कार को बदलना पड़ा। वहीं दो बार की विजेता टीयूएम की कार 'हैली' को फॉर्मेशन लैप के दौरान ही रेस से बाहर होना पड़ा, क्योंकि उसका पिछला बायां ब्रेक कम से मध्यम दबाव पर अटक गया था। टीयूएम की इस नाकामी ने दिखाया कि दुनिया का सबसे उन्नत स्वायत्त सॉफ्टवेयर भी किसी यांत्रिक खराबी की भरपाई नहीं कर सकता।
यूनिमोर टीम ने हादसे के बाद माना कि भविष्य के सिस्टम में केवल लीडार या रडार पर निर्भर रहने के बजाय कैमरों और इनर्शियल मेजरमेंट यूनिट का ऐसा बैकअप होना चाहिए, जिससे मुख्य सेंसर फेल होने पर भी कार धीमी गति से सुरक्षित आगे बढ़ सके। बुनियादी तौर पर जियाना इसलिए दुर्घटना का कारण बनी क्योंकि उसके पास कोई वैकल्पिक बैकअप ढांचा मौजूद नहीं था।
रेसिंग ट्रैक की नाकामी से आम सड़कों पर रोबोटैक्सी बनेगी ज्यादा महफूज़
इस रेस में सामने आई कमियां असल में ऑटोनॉमस वाहन उद्योग के लिए अनमोल जानकारी हैं। सेंसर का अचानक बंद हो जाना, जीपीएस की सटीकता खोना, मोड़ पर अचानक रुकना, कम विजिबिलिटी और एक-दूसरे से स्वतंत्र निर्णय ले रहे दो रोबोटिक कंप्यूटरों का टकराव ऐसे पेचीदा मामले हैं जिन्हें किसी बंद कमरे या कंप्यूटर सिमुलेशन में पूरी तरह तैयार नहीं किया जा सकता।
निकोला पालार्की के अनुसार, इन रेस कारों के कॉकपिट का तापमान 170 डिग्री फारेनहाइट तक पहुंच जाता है। हालांकि आम सड़कों पर चलने वाली रोबोटैक्सी के भीतर इतना तापमान नहीं होता, लेकिन इस भीषण गर्मी को झेलने वाले लीडार और रडार हार्डवेयर भविष्य के गर्म होते शहरों में कारों को अधिक टिकाऊ बनाएंगे। किनेटिज के डिप्टी टीम प्रिंसिपल ची कियोंग ओंग ने कहा कि ट्रैक पर विकसित किए जा रहे प्रेडिक्टिव एल्गोरिदम भविष्य में आम नागरिक वाहनों को आपात स्थितियों से निपटने में मदद कर सकते हैं। इन एल्गोरिदम की मदद से सड़क पर चल रही कार अपनी चरम सीमा पर भी सुरक्षित तरीके से खुद को रोक सकेगी, जिससे लोगों की जान बचाई जा सकेगी।
डेटा की गोपनीयता और अगले पड़ाव की तैयारी
इस पूरे प्रोजेक्ट में फिलहाल एक बड़ा पहलू यह है कि टीमें अपनी कारों से जुटाया गया सटीक तकनीकी डेटा सार्वजनिक तौर पर साझा करने के लिए बाध्य नहीं हैं। संशोधित डलारा एसएफ23 चेसिस पर तैयार की गई ए2आरएल की ईएवी 25 रेस कारों का डेटा अभी प्रतियोगिता के दायरे तक ही सीमित है।
ए2आरएल की अगली रेस अपने पारंपरिक मैदान अबू धाबी के यस मरीना सर्किट पर लौटेगी, जहां टीमें वर्षों से अपना सॉफ्टवेयर परिष्कृत कर रही हैं। आयोजक अगली रेस को और भी कठिन बनाने की योजना पर विचार कर रहे हैं। इसमें अभ्यास के दिनों को कम करना, ट्रैक पर उतरने वाली कारों की संख्या बढ़ाकर आठ करना और जीपीएस की उपलब्धता को सीमित करना शामिल है। यह देखना दिलचस्प होगा कि इन कड़े नियमों के बीच स्वायत्त सिस्टम कितने लचीले साबित होते हैं और यह रेसिंग डेटा हमारी सामान्य सड़कों पर कब तक उतर पाता है।